ウェビナー 大阪大学招聘准教授 小山佳祐が解説 11:00~12:00開催
「フィジカルAIの現在地と社会実装への課題
~最先端ロボットデモから見えてくる共通課題とハンド技術の重要性~」
近年、マルチモーダル基盤モデル(VLA/VLM)や強化学習、世界モデルなどの急速な進展を背景に、実世界の物理タスクをこなす「フィジカルAI」への期待が世界中で高まっています。SNSや学会では驚くような先進的なロボットデモが日々公開される一方、実際の産業現場や実環境における自動化・社会実装には、依然として高いハードルが存在します。
「人間にとって当たり前の器用な作業が、なぜロボットにはまだ難しいのか」
「デモ動画で動いている技術は、どこまで現場適用可能なのか」
こうした疑問や課題感に対し、本ウェビナーではフィジカルAIの客観的な「現在地」を整理します。
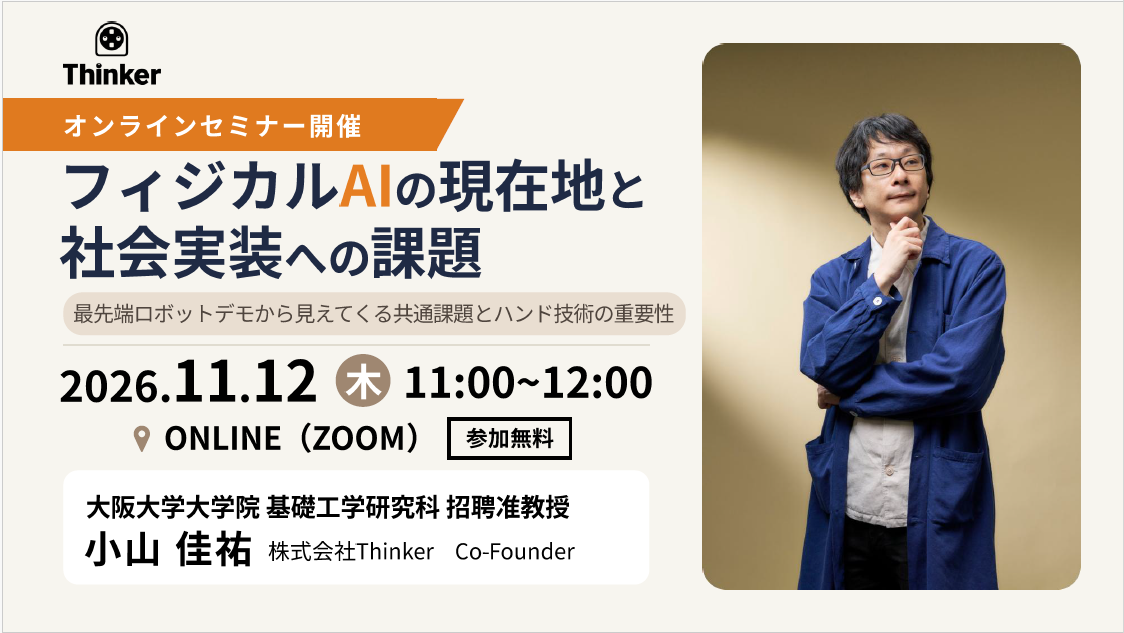
イベント概要
- 開催日時
- 2026年11月12日(木) 11:00~12:00
- 主な内容
- 最先端のロボットデモを技術的な視点で読み解きながら、フィジカルAIの社会実装に向けた課題を
・自律性
・シミュレーション
・ハードウェア
の3つの観点から多角的に分析します。
さらに、ロボットハンドが果たす役割にも着目します。独自の研究開発アプローチを紹介しながら、AIと手先のハードウェアの融合によって、ロボットの把持・ハンドリング動作がどのように進化し、物理世界で対応できるタスクの幅がどう広がっていくのか、その可能性について考察します。 - 配信方法
- Zoom
- 参加費
- 無料(事前登録制)
- PR TIMESでもご案内しています。
- https://prtimes.jp/main/html/rd/p/000000089.000106143.html